Loading...
Searching...
No Matches
vocabulary.hpp File Reference
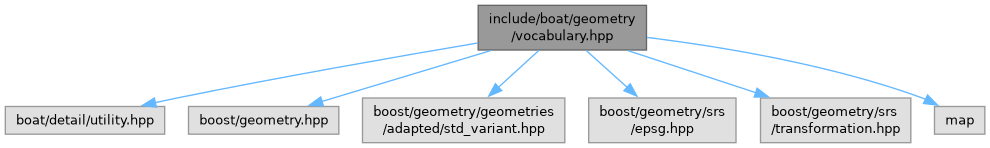
#include <boat/detail/utility.hpp>#include <boost/geometry.hpp>#include <boost/geometry/geometries/adapted/std_variant.hpp>#include <boost/geometry/srs/epsg.hpp>#include <boost/geometry/srs/transformation.hpp>#include <map>
Include dependency graph for vocabulary.hpp:
This graph shows which files directly or indirectly include this file:
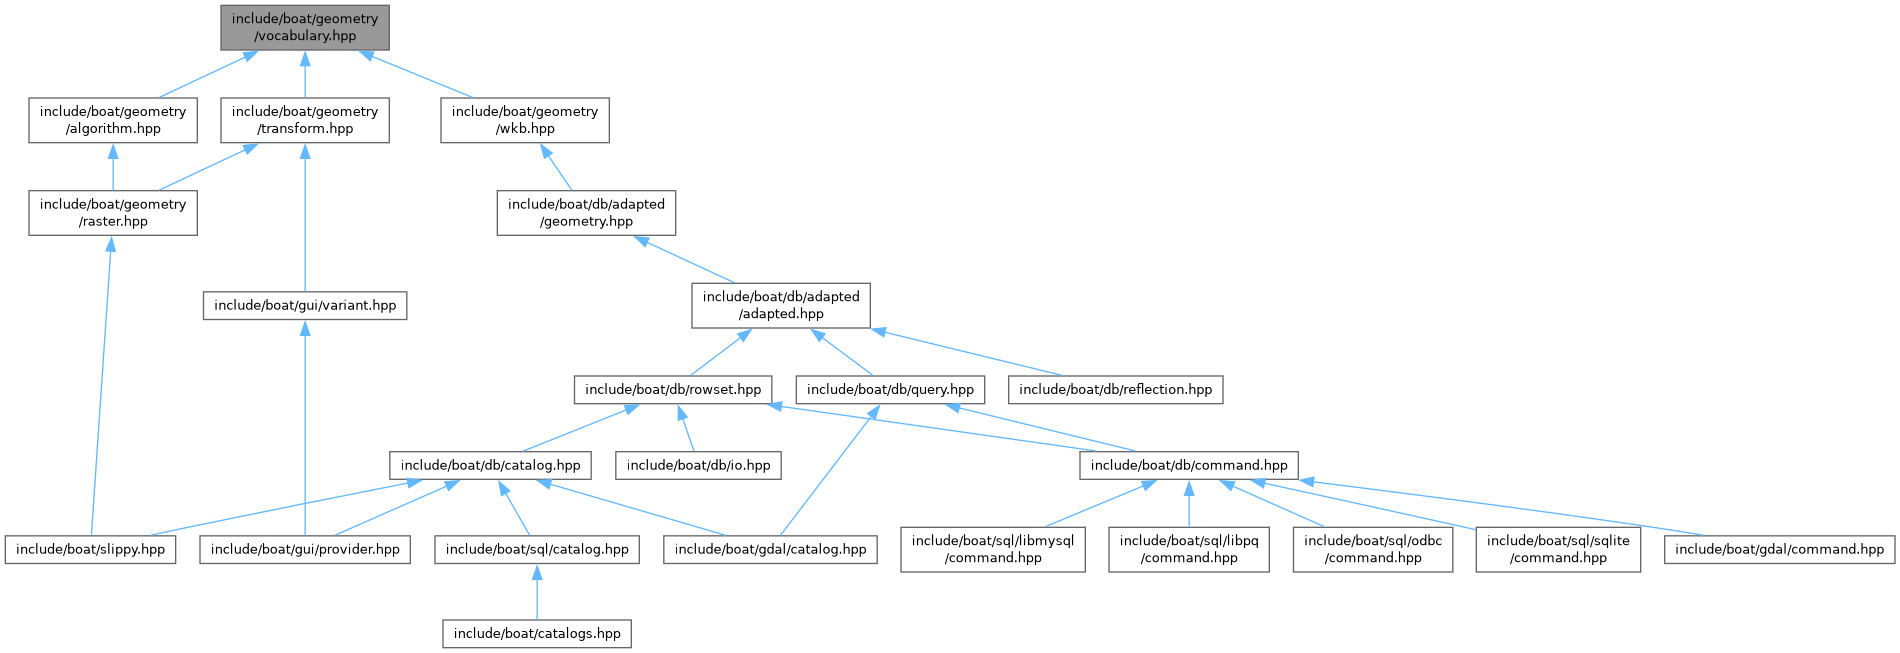
Go to the source code of this file.
Classes | |
| struct | boat::geometry::d2< CoordSys > |
| struct | boat::geometry::d2< CoordSys >::geometry_collection |
| struct | boost::geometry::traits::tag< T > |
Namespaces | |
| namespace | boat |
| namespace | boat::geometry |
Concepts | |
| concept | boat::geometry::tagged |
| concept | boat::geometry::srs_spec |
| concept | boat::geometry::box |
| concept | boat::geometry::dynamic |
| concept | boat::geometry::linestring |
| concept | boat::geometry::multi |
| concept | boat::geometry::multi_point |
| concept | boat::geometry::point |
| concept | boat::geometry::polygon |
| concept | boat::geometry::same_tag |
| concept | boat::geometry::single |
| concept | boat::geometry::curve |
| concept | boat::geometry::projection_or_transformation |
| concept | boat::geometry::ogc99 |
Typedefs | |
| template<class T> | |
| using | boat::geometry::tag = boost::geometry::tag<T>::type |
| using | boat::geometry::cartesian = d2<boost::geometry::cs::cartesian> |
| using | boat::geometry::geographic = d2<boost::geometry::cs::geographic<boost::geometry::degree>> |
| using | boat::geometry::matrix = boost::qvm::mat<double, 3, 3> |
| using | boat::geometry::srs_variant = std::variant<srs::epsg, srs::proj4> |
| template<class T> | |
| using | boat::geometry::d2_of = d2<typename boost::geometry::coordinate_system<T>::type> |
Variables | |
| template<class T> | |
| constexpr bool | boat::geometry::has_tag = !std::is_same_v<tag<T>, void> |
| template<class... Ts> | |
| constexpr bool | boat::geometry::has_tag< std::variant< Ts... > > = (has_tag<Ts> && ...) |
| template<class T> | |
| constexpr bool | boat::geometry::is_srs_spec = std::is_constructible_v<srs::projection<>, T> |
| template<class... Ts> | |
| constexpr bool | boat::geometry::is_srs_spec< std::variant< Ts... > > = (is_srs_spec<Ts> && ...) |
| template<class T> | |
| constexpr auto | boat::geometry::variant_index_v = variant_index<typename d2_of<T>::variant, T>() |